三一智矿副总经理黄立明:C-V2X车联网赋能智慧矿山

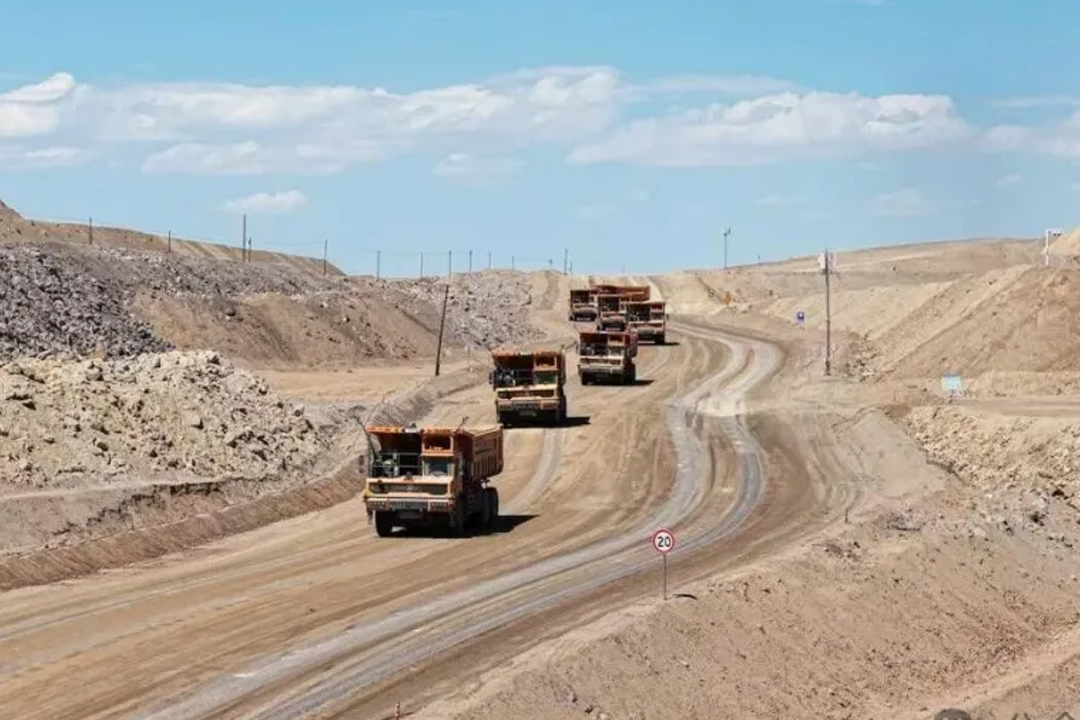
露天矿山作为自动驾驶技术落地的核心场景之一,成为无人化技术率先实现规模化试点与应用的前沿领域。公开数据显示,我国露天煤矿无人驾驶实际运行车辆已由2020年的88台增长至2025年的4000余台。在政策引导、技术突围和模式创新的三轮驱动下,该领域行业渗透率正持续提升,逐步向电动化、智能化、全无人化高阶形态加速迈进,推动传统矿业迎来颠覆性变革。
2026年全国两会与“十五五” 开局部署明确提出,大力推进新一代信息通信技术、人工智能、物联网、大数据等技术的综合应用,该应用将成为推动传统矿山向智慧化、无人化、安全化转型的核心引擎。国家矿山安全监察局等七部委联合印发的《关于深入推进矿山智能化建设促进矿山安全发展的指导意见》进一步划定目标:到2026年,全国煤矿智能化产能占比不低于60%,智能化工作面数量占比不低于30%,智能化工作面常态化运行率不低于80%,煤矿、非煤矿山危险繁重岗位作业智能装备或机器人替代率分别不低于30%、20%。
众所周知,不同于城市道路、高速路等常规场景,露天矿山长期面临着作业环境恶劣、安全风险大、用工难招工难的行业痛点,传统服务模式已经难以适配新时代矿业高质量发展的需求。而无人矿山技术的崛起,不仅破解了传统生产的诸多难题,更在安全保障、效率提升、产业转型升级等方面发挥了不可替代的重要价值,为智慧矿山发展注入了新的动力。
但在具体实践推进过程中,矿山场景地形复杂、环境多变,且矿卡车体庞大,需与多类设备混行作业,完全依赖单车智能,难以实现全天候、高安全、高效率的规模化无人运输,成为制约矿山无人化从试点走向规模化商用的核心瓶颈。在此背景下,引入C-V2X车联网技术,形成与单车智能互补协同,正在成为矿山场景无人化应用的主流部署方案,共同构建起矿山自动驾驶的完整能力体系。作为破解矿山自动驾驶规模化瓶颈的关键支撑,C-V2X车路云技术,正成为实现从“单车无人”到“车队常态化、安全化运营”的核心底座——通过补齐单车智能短板、适配矿山特殊作业逻辑、构建三级安全兜底,全力推动矿山场景无人驾驶从试点探索走向规模化、商业化落地,开启智慧矿山发展的全新阶段。
在此行业背景下,近期“车联界”协同《中国汽车报》,特别专访了三一智矿副总经理兼CTO黄立明,围绕无人矿山规模商用背景下的技术突破、场景适配、产业落地等核心议题,与这位行业深耕者展开深度对话,探寻矿山无人化规模发展的可行路径与未来方向。
以下为采访实录(略有删减):
车联界:三一智矿在智慧矿山部署上形成了怎样的部署?
黄立明:三一智矿立足矿山规模化商用需求,构建了全流程、一体化的无人驾驶运输体系,核心由“无人驾驶矿车、云端智能调度、车挖/车装设备交互、车车/车路协同、远程驾驶、地图采集”六大系统构成,实现“装运卸”全流程无人化作业。依托自研地图高精定位、多传感器融合感知及AI决策算法,矿车可在复杂地形中自主避障、规划路径,达成全天连续运营,作业效率明显提升,同时人力成本降低70%,提升了矿区运营的经济性与安全性。
车联界:针对矿山这类特殊场景,相较于行业其他技术路线,为什么重点选择了C-V2X车联网技术?目前该技术主要聚焦于矿山场景哪些功能和应用?
黄立明:与干线物流、Robotaxi、Robobus、环卫清扫等以单车智能为主的公开道路场景不同,矿山作为高强度生产运输场景,对车辆间协同、车与环境联动要求极高,单车智能难以支撑集群化连续作业。C-V2X车路云一体化可实现车-车、车-路、车-云的低时延高可靠通信与全局统一调度,精准适配矿山集群作业、高效管控、安全的核心需求,成为无人矿山规模化部署的主流技术架构。
核心应用上,一方面由于矿区作业环境复杂、视线盲区众多,且非完全封闭,存在外部车辆进入、有人作业与无人车辆混行、人机混合作业等风险。依靠C-V2X技术,可实现无人矿卡、挖掘机、推土机车车协同,并通过基础设施部署,实现车路协同,消除盲区、规避运行冲突,保障矿区作业安全,提升产能。同时,基于C-V2X路侧通信设备,通过信息播发与接收形成规范通行规则,能够提升车辆通行效率。在车云协同层面,通过云端形成统一后台大脑,实现对全网车辆、设备的集中监控、全局调度、集群管控,优化运输路径与作业,大幅提升矿区整体运营效率与安全性。
车联界:C-V2X车联网在功能定义上,如何与单车智能互补形成协同?
黄立明: 在矿山无人驾驶场景中,C-V2X车联网与单车智能形成了紧密的互补协同关系。单车智能主要依靠多传感器冗余配置,包括激光雷达、视觉相机、毫米波雷达等传感器,结合RTK差分的组合导航高精度定位方案,以大算力域控制器和AI计算平台,支撑车辆自身的环境感知、路径规划和行驶控制。
C-V2X车联网则通过车载T-BOX、路侧单元、4G/5G网络构建起车-车、车-路、车-云的通信体系,有效作为单车智能的补充:通过RSU路侧单元提前检测弯道、危险区域的障碍物和侵入物并发出广播,实现超视距感知,并与车载终端互联互通,解决单车感知盲区问题;通过RSU路侧单元将红绿灯信息实时下发给无人车,并通过可变信号灯,提升无人车路口通过率;车辆间也可实现V2V状态互通,强化安全交互;云端依托专网和服务器集群实现全局车辆调度,保障整体运行效率;同时,遥控驾舱通过网联接入系统,可对故障停车车辆进行远程接管脱困。
二者协同发力,最终形成三级安全防控:来自单车智能算力平台支撑的自车行驶安全,来自C-V2X车联网通信的自车与其他车、路侧的通信的安全,来自云控平台的远程调度和总体规划的安全,形成安全兜底,其中C-V2X网联已在部分矿区成为保障安全通行、提升运行效率的关键主导手段,与单车智能共同构建起矿山无人驾驶的完整技术支撑。
车联界:矿山场景存在扬尘、雨雾、边坡遮挡、信号干扰等恶劣环境,三一智矿是如何攻克环境适应性难题?
黄立明: 针对矿山扬尘、雨雾、颠簸振动等恶劣环境,单车智能易受影响,C-V2X车联网可以天然免疫扬尘、雨雾、遮挡、强震动等技术短板,通过V2V、V2I通信可以直接获取周边车辆信息,作为独立感知源融入整车感知融合框架,形成可靠安全冗余。
其次,针对矿山复杂的环境影响,我们也在探索基于数据驱动去解决。基于矿山上百台车辆的实际运营,积累了海量真实行车数据,通过数据驱动AI训练模型,提升视觉等传感器在极端环境下的能力,从而降低环境及天气对感知精度的影响。而为了应对高颠簸、强振动等问题,一方面联合硬件传感器供应商采用专用硬件减震设计,保障传感器等设备稳定工作;另一方面,通过车载IMU实时检测车辆状态,对感知数据进行运动补偿算法修正,消除振动带来的误差。
车联界:从价值创造角度,基于C-V2X车路云协同,在矿山作业中,具体实现了哪些成效?
黄立明: 依托C-V2X车联网,助力矿山无人驾驶车队实现规模化、常态化、安全化运营,在运营成本、作业时效、综合经济性上全面超越传统人工驾驶,形成可复制、可落地的产业价值。
首先,通过拟人化自适应规控算法,无人控车水平大幅提升,媲美甚至超越人工驾驶老司机水平。随着规模扩大,群体效应逐渐显现,综合生产效率提升,安全事故减少。
成本层面,采用新能源服务模式,首先对节油产生了积极效果,使得能耗降低。而通过C-V2X车联网与自适应规控管理,有助于降低轮胎磨损,远程诊断降低运维成本。
时效层面,无人化实现摆脱了人工交接班、休息、就餐等时间消耗,车辆每天有效作业时长能达到21小时以上,仅预留补能与矿区爆破时间,相较人工驾驶,单车产能实现增长。该成效已在新疆哈密某大型露天矿上百台规模车队实际运营中验证,人工成本节省超70%,实现无人运输综合表现优于人工驾驶的规模化落地价值。截至2026年2月,连续安全运营超150天,累计行驶超98万公里,土石方运输超672万方,设备出勤率达95%。
车联界:目前无人矿山仍然存在哪些痛点亟待解决?未来进一步部署的规划是什么?
黄立明: 三一智矿未来的部署规划将围绕“技术深耕、场景延伸、生态共建”等方向,持续推动智慧矿山实现高质量规模化发展。在技术上,深耕AI模型训练,结合矿山海量运营数据,进一步提升技术适应性和能力,逐步探索生产效率提升和可规模化成本;并结合C-V2X车联网应用对矿山场景的可靠性与数据互信机制及相关标准层面,进一步与行业伙伴达成良好合作;在场景延伸方面,始终以运输环节无人化为基础,精准匹配客户特殊工况需求,打造硬件到软件的标准化解决方案。未来,三一智矿将持续以技术创新为核心,为全球矿业提供“安全、智能、高效、低碳”的中国智慧解决方案,引领全球矿山智能化发展新方向。

重庆: 重庆市高新区科学谷数智科创园3幢8-10层
北京: 北京市朝阳区安定路5号院19号城奥大厦13层
邮箱地址: icvmkt@cictci.com
销售电话: 023-65165656(重庆) 010-64286688(北京)
售后电话: 400-666-3620
关注我们的官方媒体: